
一个控制系统中最重要的是什么?那时以为是头脑(CPU),老师却说是感应器( Sensor),因为感应器就像是人的眼睛,眼睛看不清,想要路走的好,就不容易了。
LEGO EV3的感应器,就是机器人的眼睛,用来让机器人可以知道外面的状况,这篇就逐一介绍EV3中的各类的感应器,包括以下:
目录
EV3大型马达(EV3 LARGE MOTOR)
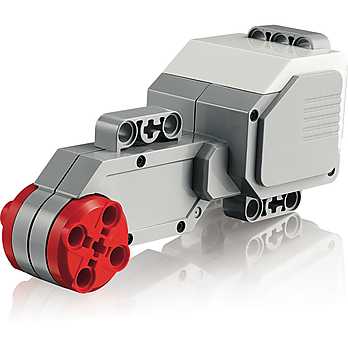
转速: 160 – 170 RPM (接近每秒3圈)
角度编码器误差: +/- 1度
扭力: 0.21 N*m
重量: 76g
自动识别连线(Auto-ID)
EV3中型马达(EV3 MEDIUM MOTOR)
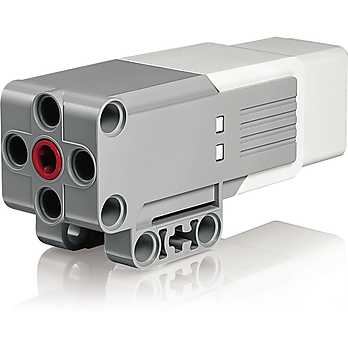
转速: 240 – 250 RPM (超过每秒4圈)
角度编码器误差: +/- 1度
扭力: 0.08 N*m
重量: 36g
自动识别连线(Auto-ID)
EV3触碰感应器 (EV3 TOUCH SENSOR)

EV3触碰感应器(EV3 Touch Sensor)和NXT触碰感应器不同之处是多了十字孔好组装,前端切角更平滑容易直接使用
自动识别连线(Auto-ID)
EV3颜色感应器(EV3 COLOR SENSOR)
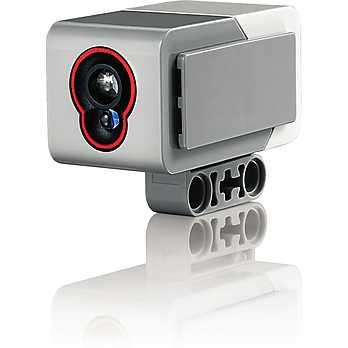
可以感应7种乐高常见颜色和没有颜色 (所以共8种)
感应速度: 每秒1000次 (1kHz)
感应距离: 15 to 50 mm (太近无法感应)
自动识别连线(Auto-ID)
EV3超音波感应器(EV3 ULTRASONIC SENSOR)

感应距离: 3cm to 250cm (实际量测约1~160cm)
感应角度: 20度
误差: 读值是0.1cm, 不过误差是约1cm
左方眼镜发射,右方是接收,新的LED灯在发射时会闪动
有纯接收模式 – 可以感应环境中的超音波讯号
自动识别连线(Auto-ID)
EV3陀螺仪感应器(EV3 GYRO SENSOR)
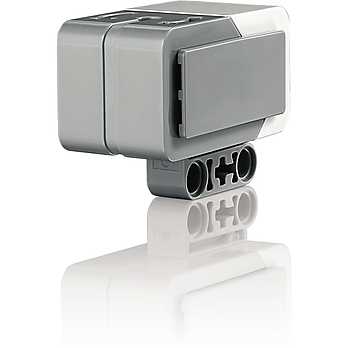
感应能力: 每秒最高440度 (所以是一秒转动1.22圈内可以捉到位置)
误差: +/-3度
感应速度: 每秒1000次 (1kHz)
软体有重置角度功能(Reset)
自动识别连线(Auto-ID)
EV3 数字陀螺仪传感器可测量机器人的转动性运动和方向的变化。通过这一传感器,学生可以测量角度、创建平衡的机器人,进而探索驱动了现实世界中一系列工具的技术,这些工具包括 Segway®、导航系统和游戏控制器。
EV3红外线发射器 (EV3 IR BEACON/REMOTE CONTROL)
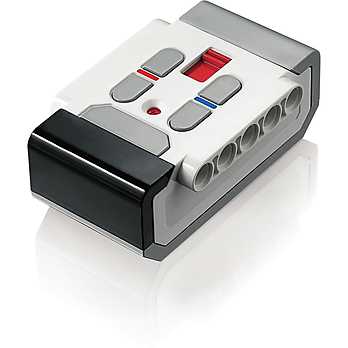
可以用来当成机器人的家,让它可以自动回家;
可以当成红外线遥控器来操控机器人,不过和乐高PF系列红外线遥控器不相容
支援最多四个频道
绿色灯表示工作中
省电模式: 一小时没有动作后关闭电源
需要2个AAA电池
EV3红外线感应器(EV3 IR SEEKER)

感应距离: 50-70cm
与Beacon最大接收距离: 2公尺
支援最多四个频道
自动识别连线(Auto-ID)


